03Genesis World 1.0完整体验与机器人仿真流水线
Genesis World 1.0 完整体验:从仿真底座到 Nyx 高保真渲染
学完这一章后,大家可以完成三件事:
理解 Genesis World 1.0 在具身智能仿真栈中的位置:它更像“物理 + 机器人接口 + 渲染 + 编译器”的底座,而不是一个现成的家庭机器人任务库。
在本地跑通 Genesis World 的机器人仿真、Nyx 高保真渲染和 Gaussian Splat 示例,并知道每一步验证了什么。
分清“官方宣传图”“本地可复现图”和“资产导入边界”,避免把高保真渲染图误认为开源仓库已经提供完整家庭场景 benchmark。
本章适合已经读过前两篇 Genesis 环境配置教程的小伙伴继续学习。如果大家还没有安装过 Genesis,可以先看 01环境配置和测试 和 02可视化和渲染。
1. Genesis World 1.0 到底是什么
Genesis World 1.0 是 Genesis AI 开源的机器人仿真平台。它的定位不是单一的渲染器,也不是单一的物理引擎,而是一个面向 Physical AI / Embodied AI 的仿真基础设施栈。
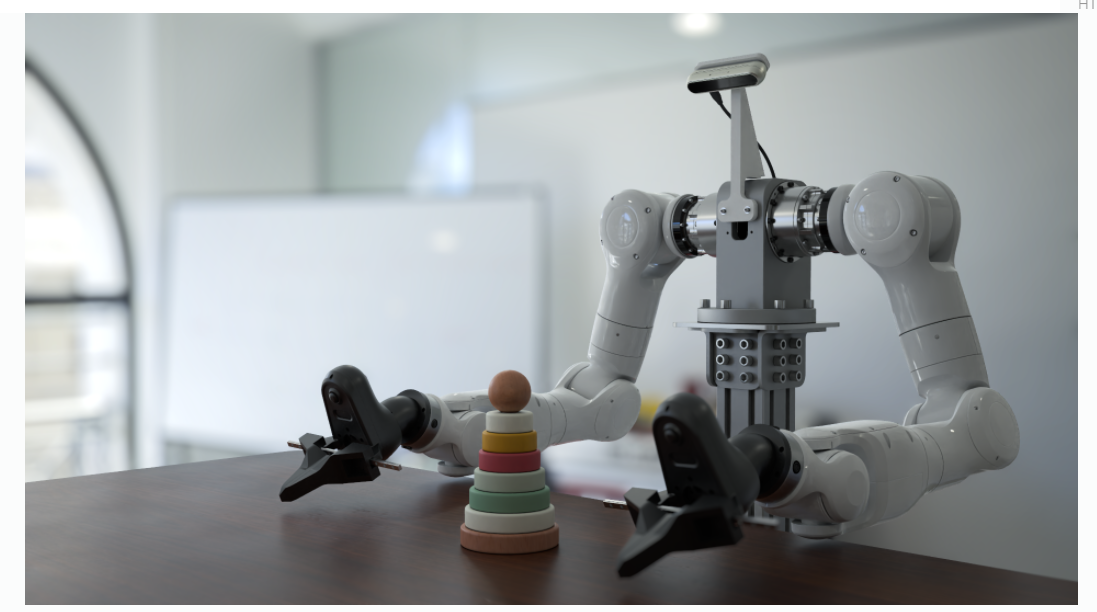
图 1 Genesis World 官方封面图
这张图展示了 Genesis World 希望达到的高保真机器人仿真观感。它是官方 README 的宣传图,不等价于仓库中某个一键可复现脚本的输出。来源:Genesis World 官方 GitHub README。
从机器人学习的角度看,Genesis World 主要覆盖四层:
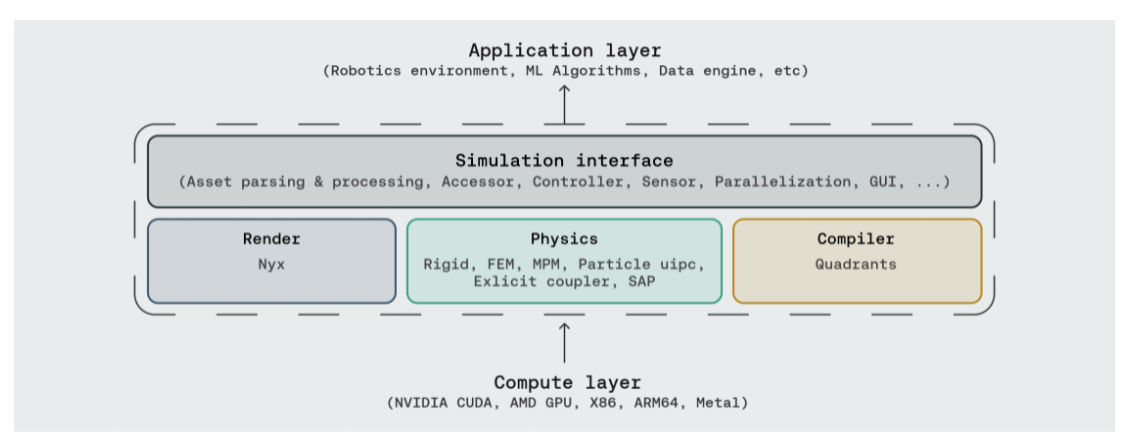
图 2 Genesis World 官方系统栈
大家可以重点看中间四层:Simulation Interface、Physics、Render 和 Compiler。上层可以接 RL/VLA/数据生成任务,下层可以运行在不同计算后端。来源:Genesis World 官方 GitHub README。
| |
| |
| |
| |
| |
这里最重要的判断是:Genesis World 开源仓库目前主要提供仿真底座和示例环境,而不是直接提供一个大规模家庭场景机器人 benchmark。 如果大家要做家庭操作任务,还需要接入 RoboCasa、iGibson、Habitat、BEHAVIOR、Replica/HM3D 或自己构建资产与碰撞层。
2. 本章使用的本地实验环境
本章的实测环境使用了 NVIDIA Blackwell GPU。Blackwell 机器上安装 PyTorch 时要特别注意 CUDA 版本,不建议照搬旧教程里的 cu126 示例。
我们实测通过的组合是:
| |
| |
| |
| |
| |
| |
| |
| |
| |
Checkpoint 1:确认 PyTorch 真的支持 Blackwell。
代码块
Bash
python - <<'PY'
import torch
print("torch:", torch.__version__)
print("cuda runtime:", torch.version.cuda)
print("device:", torch.cuda.get_device_name(0))
print("capability:", torch.cuda.get_device_capability(0))
print("arch list:", torch.cuda.get_arch_list())
x = torch.arange(16, device="cuda", dtype=torch.float32)
print("cuda sum:", float((x * x).sum().item()))
PY
成功时应能看到 sm_120 或 compute_120,并且 CUDA tensor 运算不报错。这个检查比只看 nvidia-smi 更可靠。
3. 克隆和安装 Genesis World
建议大家把工作目录放到一块容量充足的磁盘。下面命令用 $WORKSPACE 表示大家自己的项目根目录:
代码块
Bash
export WORKSPACE=/path/to/workspace
mkdir -p "$WORKSPACE"
cd "$WORKSPACE"
git clone https://github.com/Genesis-Embodied-AI/genesis-world.git
cd genesis-world
安装时先安装适合自己 GPU 的 PyTorch。以 Blackwell / CUDA 12.8 为例,可以使用 PyTorch 官方 cu128 wheel:
代码块
Bash
# 示例:请按自己的 Python 版本和 CUDA 版本选择官方 wheel
pip install torch --index-url https://download.pytorch.org/whl/cu128
然后安装 Genesis:
代码块
Bash
pip install -e ".[dev]"
Nyx 高保真渲染需要额外安装:
代码块
Bash
Checkpoint 2:确认核心包可以导入。
代码块
Bash
python - <<'PY'
import genesis as gs
import quadrants
import gs_nyx
import gs_nyx_plugin
print("genesis:", getattr(gs, "__version__", "unknown"))
print("quadrants:", getattr(quadrants, "__version__", "unknown"))
print("gs_nyx:", getattr(gs_nyx, "__version__", "unknown"))
print("gs_nyx_plugin: ok")
PY
如果这里报 matplotlib 版本解析错误,通常是本机装了 release candidate 版本,可以先换回稳定版:
代码块
Bash
pip install "matplotlib>=3.10,<3.11"
4. 最小机器人仿真:Franka + Plane
Genesis 的最小机器人仿真非常短。下面这个例子加载地面和 Franka 机械臂,然后推进仿真:
代码块
Python
import genesis as gs
gs.init(backend=gs.gpu)
scene = gs.Scene(show_viewer=True)
plane = scene.add_entity(gs.morphs.Plane())
franka = scene.add_entity(
这个 smoke test 证明三件事:
•
Genesis 可以初始化后端;
•
MJCF 机器人资源可以被解析;
•
物理仿真循环 scene.step() 可以正常推进。
它不证明控制器、训练环境或视觉渲染已经完整可用。后续大家要继续看 examples/rigid/control_franka.py、examples/manipulation/grasp_env.py 和 examples/locomotion/go2_env.py。
图 3 Genesis 机器人任务的基本闭环。
5. Genesis 机器人仿真的典型流水线
真实做机器人任务时,Genesis 代码通常会组织成下面这条数据流:
大家可以把它理解为 Gym/RL 环境的机器人版本:reset() 设置初始状态,step(action) 推进物理,传感器返回 observation,任务代码计算 reward 和 done。
在开源仓库里,大家可以按任务类型学习:
| |
| |
| |
| |
| |
| |
| |
6. Nyx:把 Genesis 相机换成高保真渲染传感器
Nyx 是 Genesis 生态里的 GPU path tracer。官方 Nyx README 展示了双机械臂桌面场景:
图 4 Nyx 官方双臂桌面渲染图
这张图展示 Nyx 的目标渲染质量。需要注意,当前 Nyx 示例仓没有提供生成该 landing 图的完整脚本和场景资产。来源:Nyx for Genesis 官方 README。
Nyx 的使用方式不是 scene.add_camera(),而是 scene.add_sensor(NyxCameraOptions(...)):
代码块
Python
这里大家要注意两个关键点:
•
spp 是每像素采样数,越高噪声越低,但越慢;
•
cam.read().rgb 返回的是 GPU 上的 RGB tensor,可以直接作为视觉策略的 observation。
7. 本地复现:Nyx 最小渲染、PBR 球和 Gaussian Splat
我们在本地跑通了三个检查点。
图 5 本地 Nyx primitive smoke test
这个结果证明 Nyx path tracing 在本机 GPU 上能正常输出 RGB 图像,但它只是基础几何体测试,不代表已经复现官方双臂宣传图。
图 6 Nyx 官方 01_hello_nyx 示例本地输出
这个示例加载 PBR_Ball.glb 和 HDRI 环境贴图,验证 glTF 材质、环境光和 Nyx 相机传感器链路。脚本来源:genesis-nyx/examples/01_hello_nyx.py。
图 7 Nyx Gaussian Splat 示例本地输出
这个示例把真实捕获的 Gaussian Splat 与 Genesis 平面几何放在同一帧中渲染,适合学习“真实场景外观 + 仿真几何”的合成方式。脚本来源:genesis-nyx/examples/05_gaussian_splat.py。
如果大家从 GitHub zip 下载 Nyx 示例仓,可能会遇到 LFS 指针文件。表现是 .glb 或 .ply 文件很小,开头是:
代码块
Plain Text
version https://git-lfs.github.com/spec/v1
这时需要使用 git lfs pull,或者从 media.githubusercontent.com 下载真实文件。我们本地补齐了:
•
PBR_Ball.glb
•
plant.ply
8. 高保真室内资产的坑:Sponza 不是家庭场景
为了测试 Genesis/Nyx 对高保真室内 glTF 的支持,我们额外下载了 Khronos glTF Sample Assets 中的 Sponza。
图 8 Sponza 官方参考效果
Sponza 是经典的建筑中庭/拱廊光照测试场景,不是家庭场景。图中灯光仅用于参考展示,不一定是 glTF 模型本身的一部分。来源:Khronos glTF Sample Assets / Sponza。
这个实验很有教育意义,因为它暴露了一个常见误区:能被 glTF viewer 正常显示,不代表能被机器人仿真器直接当作高质量任务场景使用。
我们将 Sponza 导入 Genesis 时使用:
代码块
Python
scene.add_entity(
gs.morphs.Mesh(
file="Models/Sponza/glTF/Sponza.gltf",
collision=False,
fixed=True,
)
)
trimesh 可以加载,Genesis 也可以 build 成功,但 Genesis viewer 和 Nyx 当前链路对它的 alpha mask、透明材质、坐标系和照明支持并不理想。
图 9 Sponza 在当前 Nyx 链路中的边界效果
这张图不是最终效果,而是一个排坑检查点:复杂 glTF 中的植被/布料 alpha mask 容易变成大块遮挡。大家在做机器人场景时,应把视觉 mesh、碰撞 proxy 和任务物体分层处理。
对机器人仿真来说,正确做法是:
•
视觉层:高保真 mesh、PBR 纹理、HDRI、灯光;
•
碰撞层:简化 box、capsule、cylinder 或低模 collision mesh;
•
任务层:可交互物体、机器人、目标位姿、成功判定;
•
语义层:物体类别、可抓取区域、导航区域、约束关系。
不要直接把一个高模室内 glTF 开 collision=True 扔进仿真器。复杂场景会触发昂贵的凸分解,既慢,又不一定得到适合机器人运动规划的碰撞网格。
9. Genesis 是否已经有大规模家庭机器人 benchmark
截至本章整理时,开源 Genesis World 仓库中还没有类似 Habitat Challenge、RoboCasa、LIBERO 那种完整的大规模家庭机器人 benchmark。
公开仓库里有三类内容:
| | |
| | |
| | |
| | |
如果大家的目标是家庭操作 benchmark,建议把 Genesis 当作物理和渲染底座,再结合其他任务库:
| |
| |
| |
| |
| |
Genesis 的价值在于:当大家需要更高物理吞吐、多物理耦合、GPU 仿真或把 Nyx/Gaussian Splat 接入训练观测时,它可以作为一个新的底层选择。
10. 学习路线建议
如果大家想系统掌握 Genesis World,建议按下面顺序推进:
跑通最小 Franka + Plane,确认 scene.add_entity、scene.build、scene.step。
跑 examples/rigid/control_franka.py,学习关节控制、控制增益和 gripper force。
跑 examples/tutorials/IK_motion_planning_grasp.py,学习 IK、路径规划和抓取流程。
阅读 examples/manipulation/grasp_env.py,理解一个 RL 环境如何定义 reset、step、reward 和 observation。
跑 Nyx 01_hello_nyx.py 和 05_gaussian_splat.py,理解高保真视觉观测的接入方式。
尝试导入一个简单 GLB 物体,并用 collision=False 先验证视觉,再单独做碰撞 proxy。
如果要做家庭任务,不要从 Sponza 这种纯渲染 benchmark 场景开始,优先选择有机器人语义、碰撞或任务定义的数据集。
11. 常见问题
问题 1:为什么官方图那么好看,本地示例没有达到同样效果?
官方封面和 Nyx landing 图展示的是渲染能力上限,但当前公开仓库没有完整提供这些图对应的场景脚本、机器人模型、灯光布置和相机配置。本章本地复现图验证的是 Nyx 链路可运行,不是像素级复现官方宣传图。
问题 2:为什么 Sponza 在 Genesis 里看起来很差?
Sponza 是 glTF 光照测试场景,大量使用透明/alpha mask 纹理。Genesis viewer 和当前 Nyx 插件对这类材质支持有限。它适合做资产导入压力测试,不适合作为机器人家庭场景。
问题 3:室内场景是否应该开启 collision?
不建议直接对高模室内场景开启 collision。更稳妥的方式是用高模做视觉层,用简化几何体做碰撞层。例如地面用大 box,墙面用 thin box,桌面用 box,柱子用 cylinder。
问题 4:Nyx 是否支持深度图和分割图?
当前 Nyx 文档中明确 RGB 支持较好,但 depth、segmentation、normal、optical flow 等输出通道还不完整。需要深度或分割时,可以先使用 Genesis 普通 camera/rasterizer 路径,或者等待 Nyx 后续能力完善。
12. 参考资料
•
Genesis World 官方仓库:https://github.com/Genesis-Embodied-AI/genesis-world
•
Genesis World 官方文档:https://genesis-world.readthedocs.io/
•
Genesis World 1.0 技术博客:https://www.genesis.ai/blog/the-role-of-simulation-in-scalable-robotics-genesis-world-10-and-the-path-forward
•
Nyx for Genesis 官方仓库:https://github.com/Genesis-Embodied-AI/genesis-nyx
•
Nyx for Genesis 官方文档:https://genesis-embodied-ai.github.io/genesis-nyx/latest/
•
Khronos glTF Sample Assets / Sponza:https://github.com/KhronosGroup/glTF-Sample-Assets/tree/main/Models/Sponza